


来源:小编 | 2022-07-04
华夏天信智能物联(大连)有限公司
井工矿开采有一定的危险性,开采需要在井下布置大量的设备、车辆、人员,各种自然或人为因素造成的灾害、事故对井下工作人员的人身安全造成了极大的威胁。对井下人员、车辆有效的组织管理,以及事故、灾害的救援都需要掌握井下人员、车辆、设备的精确位置数据,井下设备的远程控制、智能控制更离不开井下设备的实时精确位置数据。精确定位技术已成为矿井安全生产的重要技术支撑,实时精确位置数据已成为智能矿山日常运行的重要基础。
矿井定位按定位机制可分为惯导定位和通信式定位。
惯导定位属于推算定位方式,即从一个已知位置的出发点,根据连续测得的运动体航向角和加速度推算出当前位置的坐标,可连续测出运动体的当前位置。惯性定位系统使用陀螺仪测量航向和姿态角,使用加速度计测量运动体的加速度,经过对时间的两次积分可得到位移,结合出发点的坐标即可解算出当前位置的坐标。
通信式定位是通过已知坐标的多个定位参考点(基站)与同一个被定位目标(定位标识卡)之间建立通信,从而获得被定位目标与各基站之间的距离,再解算出被定位目标当前的位置坐标,三维定位需要和至少4个以上的基站建立通信,一维定位需要和至少两个以上的基站建立通信,区域定位(0维定位,也称为刷卡式定位)则需要和一个基站建立通信。这样的一组通信只能得到一个被定位目标的一个位置坐标,即一张标识卡的每次定位都需要进行一次以上的通信才能完成。通信式定位分为被动式定位和主动式定位,定位基站不接收被定位目标的信号就进行定位的,为被动式定位;定位基站必须接收被定位目标发射的信号才能完成的定位,为主动式定位。
惯导定位只需要知道起点的坐标,不需要其他的外部输入数据,但每一个被定位目标都需要一个陀螺仪和加速度计,高精度的陀螺仪价格昂贵,对数量不多的重点设备可以使用惯导进行定位,如LASC系统使用军品级别的光纤陀螺+加速度计对采煤机进行定位,精度可以达到30cm,但价格昂贵。
主动通信式定位需要占用基站的时间,一个基站在单位时间内能与多少个标识卡进行通信并完成数据处理、传输是主动式定位系统的关键技术性能之一。由此定义一个关键性技术指标——单定位区域并发量:一个定位区域内在单位时间内能完成定位的最大次数。单位时间的长度根据定位的需要可以取100ms或1秒或2秒、5秒等。
定位区域:能完成一次定位所需要的最少数量的基站共同覆盖的区域。一维定位时,按定位系统采用的定位方式,能完成一维定位的两个基站共同覆盖或一个双天线基站所覆盖的区域为一个定位区域;对三维定位,能完成三维定位的至少四个基站共同覆盖或一个多天线基站所覆盖的区域为一个定位区域。
单定位区域并发量分为单定位区域最大并发量和单定位区域最大可靠并发量。在单定位区域内每间隔单位时间持续进行定位、被定位目标每次都可被定位,被定位目标的最大数量称为单定位区域最大可靠并发量,即,单定位区域内可持续进行可靠定位的最大目标数量。该指标对控制系统有重要意义。测试时可采用逐步增加标识卡数量的方法,取其最大值。
单定位区域内在单位时间内能完成定位的最大次数称为单定位区域最大并发量。该指标用于衡量单定位区域内定位设备的并发处理能力。测试时可以在单定位区域内放置系统宣称的单定位区域并发量的1.5倍标识卡连续测试5至10分钟,取每次定位数量的最小值。
单定位区域并发量的高低决定了目标密集区域定位系统的定位可靠度,如副井底、停车场、掘进工作面、综采工作面等。单定位区域并发量必须注明单位时长,否则没有意义,如80张@1秒钟,65张@2秒钟。
被动式通信定位系统没有单定位区域并发量的限制,如卫星定位、伪卫星定位,因此不需考虑这个指标。
矿井定位要求对井下人、车全覆盖,重点设备全覆盖,同一时刻被定位的目标在数百个以上,大型矿井甚至达到数千个。对矿井中数量众多的被定位目标进行定位,可行的技术是通信式定位,目前井下使用的定位技术按定位精度从低到高依次是RFID(Radio Frequency Identification)、Zigbee和UWB(Ultra-Wideband)技术。
伪卫星定位因成本太高、工程实施困难,无法在矿井中应用。wifi定位和蓝牙定位技术因抗干扰能力差、通信距离短等原因没有推广应用。
通信定位技术中获取标识卡与基站间距离的方法有多种,即定位算法有多种,如:临近信息法,接收信号强度法RSSI,到达角度法AOA,飞行时间法TOF,到达时间法TOA,到达时间差法TDOA,到达相位差法PDOA等。通信技术与定位算法组合,产生了不同的矿井定位系统。
(一)RFID定位技术
早期的矿井定位使用RFID技术,在井口、巷道出入口等处设置RFID定位分站,定位标识卡经过定位分站时与分站通信(标识卡接近分站并建立通信,临近信息法),定位系统据此获知该标识卡位于这个分站的信号覆盖范围内。RFID定位是区域定位,只知道目标在哪一个区域,不知道目标在哪一点。
(二)Zigbee定位技术
无线信号在空中传播时信号强度会随着传播距离衰减,当无线信号发射功率一定时,根据接收到的无线信号强度可以推算出接收点距离发射点的距离。这是接收信号强度法RSSI测距的基本原理。
Zigbee是基于IEEE802.15.4协议的短距离、低速率、低功耗的无线通讯技术,组网能力强,使用Sub1G/2.4GHz频段,且支持接收信号强度检测。Zigbee技术成熟,器件便宜,应用广泛,研发门槛低,利用Zigbee技术构建一个通信网络,通信基站布设在矿井巷道内,在定位目标上设置一个小体积的Zigbee通信机(定位标识卡),标识卡与基站进行通信,基站可获得标识卡号、接收信号强度等信息,据此系统可解算出标识卡的位置。Zigbee定位系统由此诞生。由于信号强度易受环境、来往人员车辆的影响,基于RSSI测距的定位误差在几十米以上。
电磁波在空气中的传播速度恒定,即空气中光传播的速度,如测得无线信号在发射端与接收端之间的飞行时间,乘以光速就能得到两者之间的距离,结合发射端或接收端的位置数据就能解算出另一端的位置坐标。这是飞行时间法TOF测距定位的基本原理。
Zigbee定位系统使用TOF定位算法,定位标准差≥3米,明显优于RSSI定位算法,但这样的定位精度只能获得粗略的位置数据,无法满足车辆实时监控、设备实时控制等的要求。
(三)UWB定位技术
UWB超宽带技术是基于IEEE802.15.4z协议的通信技术,利用纳秒级的窄脉冲传输数据,没有载波,现阶段矿井定位使用的频段为3.1—4.75GHz。UWB技术使用了极窄脉冲通信,可以获得纳秒级的时间精度,且具有较强的抗多径效应能力,使用飞行时间法TOF的测距误差≤30cm。
UWB定位是目前在密闭空间内唯一能达到工业应用的精确定位技术。
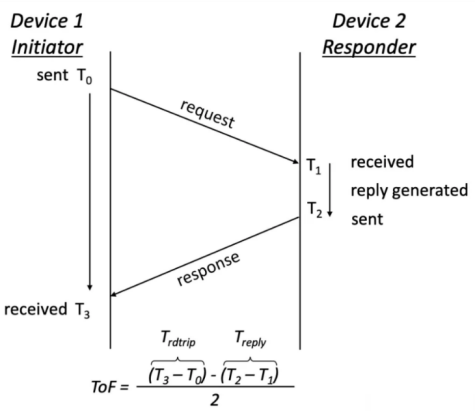
UWB技术测量飞行时间示意图
距离L=ToF*C
(一)定位精度
一个定位系统的定位精度决定了其应用范围,定位精度是通过实际测量获得的,实测样本的标准差和均值表征了定位系统多次测量值的分布集中度以及与实际位置的偏离度,即定位的精确度(Precision)和准确度(Accuracy)。与实际位置的偏离可以通过系统校准消除,因此,多次测量值的集中度就反映了一个定位系统的定位精确程度,定位精度与可信度密切相关。如UWB定位使用DW1000芯片,厂家给出的是最大测距误差±30cm,即在直视条件下,在定位基站与目标的连线上、以目标实际位置为中心±30cm的线段,用UWB技术测量得到的目标位置落在这个线段内可信度或概率为100%。
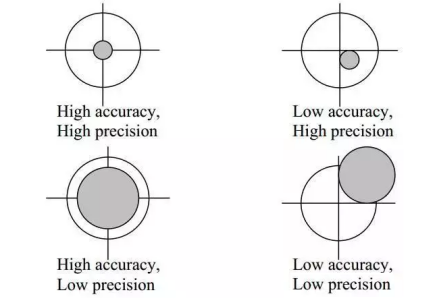
多次测量值的分布以及与实际位置的偏离
前面所说的定位精度指的是静态定位精度,即目标静止不动,对于运动目标,动态定位精度才有意义。静态定位精度主要取决于定位技术以及定位系统的设计、安装,动态定位精度则取决于定位技术本身、定位系统设计、定位时间间隔和目标运动速度。
由于两次定位之间有时间间隔,该间隔会对持续运动的目标定位造成误差。
如下图,假设在T1和T2时刻连续进行两次定位,每次对车辆定位之后都将车辆的位置显示在系统界面上,T1和T2的时间间隔为ΔT=T2-T1,车辆运动速度为V。
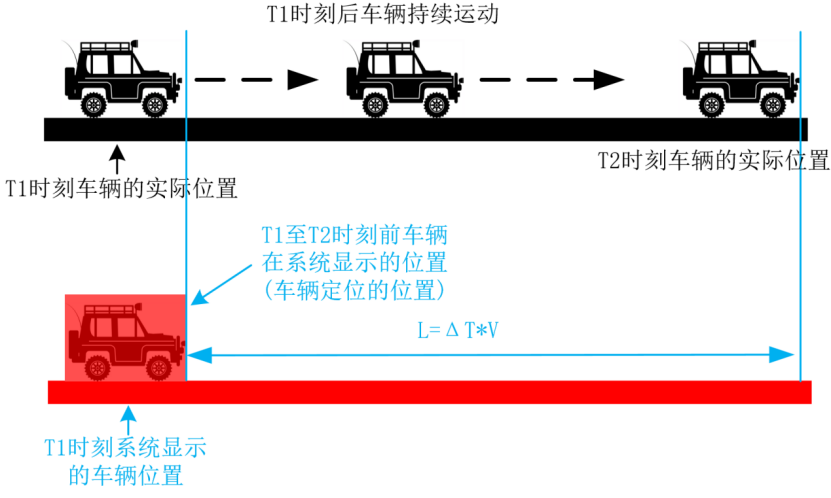
从上图可以看出,在定位间隔(定位巡检周期)为ΔT、运动速度V时,由于目标持续运动造成的最大定位误差L=ΔT*V,一维定位的总定位误差=测距误差+ΔT*V。巡检周期越长、目标运动越快,动态定位误差越大。这对定位系统的定位巡检周期(定位频率=1/定位巡检周期)提出了新的要求。
(二)井下应用及对精确定位系统的技术要求
精确位置数据作为基础数据在矿山开采中应用越来越广,越来越重要,井下精确定位系统的应用领域也越来越广。以下只讨论精确位置数据的应用及其要求,不涉及其他应用,如通信、报警、联动等。
1. 人员管理系统
人员管理系统的特点是定位目标数量多,目标移动速度慢,要求定位系统的并发量大,巡检周期可选择2秒或以上;轨迹、巡检、禁区、车上乘员等要求定位精度高、定位可靠,轨迹不能飘、不能缺失数据;对网络时延不敏感,井下工业环网基本能满足数据传输要求。
2. 车辆及交通管理系统
车辆及交通管理系统的特点是目标移动速度快,定位目标数量中等,要求定位巡检周期短,定位巡检周期为1秒钟时,目标时速40km/h时的动态误差已经达到11米以上,对限速监测有影响;对单基站并发量有要求;红绿灯等交通管理设备采用现场控制时,井下工业环网也基本能满足数据传输要求。
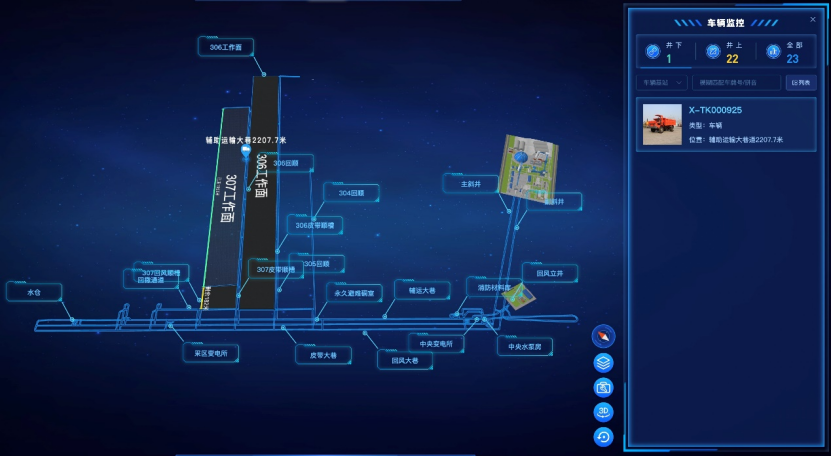
3. 井下物流管理系统
井下物资需求量大,随着精细化管理的推进,井下物流、物料管理是挖掘管理效益的重要领域。井下物流管理系统的特点是动目标数量中等,静目标多,动静目标结合,除定位数据外还有业务数据,且业务数据持续不断,定位设备移动供电要求高,对定位系统的定位巡检周期、单区域并发量、系统可靠性有要求,井下工业环网基本能满足定位数据传输要求,但需要与4G/5G、wifi等通信网络结合以获取业务数据上下行通道。
4. 井下接近监测、远程/无人车辆驾驶/掘进/综采系统
前三项应用都是以监管为目标,对网络时延不敏感,对定位精度、巡检周期、可靠性要求不高,定位系统的技术性能低一些也能接受,即使是用Zigbee技术也不容易发现。井下接近监测、远程/无人车辆驾驶/掘进/综采系统则以控制为目标,对网络传输时延、定位精度、巡检周期、可靠性都很敏感,井下工业环网已不能保证数据的可靠传输,重点设备的定位精度要达到10cm甚至更高,设备的定位巡检周期要求在500ms甚至更短,还需满足单区域并发量的要求,对精确定位系统有了更高的要求。
KJ1786J精确定位系统面向井下智能控制的要求在定位精度、巡检周期、单区域并发量、系统时延、可靠性方面做了针对性提升,已能满足井下远程控制的技术要求。
华夏天信智能物联(大连)有限公司
地址:辽宁省大连市金普新区董家沟光明西街8号
邮编:116600
电话:13604139977
座机:0411-6249 8098

Copyright © 2022 华夏天信智能物联(大连)有限公司
网站备案号:辽ICP备2022003605号-1


 0411-6249 8098

